nouveau blog
Avec une densité d'environ un sixième de celle de l'acier, associée à des propriétés autolubrifiantes et au potentiel de réduction du bruit, le PEEK offre une combinaison de propriétés convaincante pour certaines applications d'articulations robotiques. Cependant, les articulations porteuses principales des membres inférieurs ne sont pas nécessairement là où le PEEK est le plus performant.
Le PEEK (polyétheréthercétone) est un thermoplastique technique semi-cristallin haute performance avec une température de service à long terme d'environ 240–260 °C, selon la nuance spécifique et sa TDS. Lorsqu'il est renforcé avec de la fibre de carbone (CF-PEEK), il peut également offrir un excellent rapport résistance/poids.
Les conditions de fonctionnement typiques des articulations robotiques — incluant un mouvement alternatif à haute fréquence, des charges alternées de faible amplitude, une charge statique prolongée et des exigences de faibles vibrations — s'alignent bien avec la combinaison de propriétés du PEEK.
Alors, dans quelle mesure le PEEK est-il adapté aux applications d'articulations robotiques ? La réponse tient en trois questions clés : Où s'intègre-t-il ? Quelles sont ses limites ? Et quel est le niveau de progression de la technologie ?
En fin de compte, le choix des matériaux pour les articulations robotiques doit être basé sur le spectre de charge et les conditions de fonctionnement, plutôt que sur la seule densité.
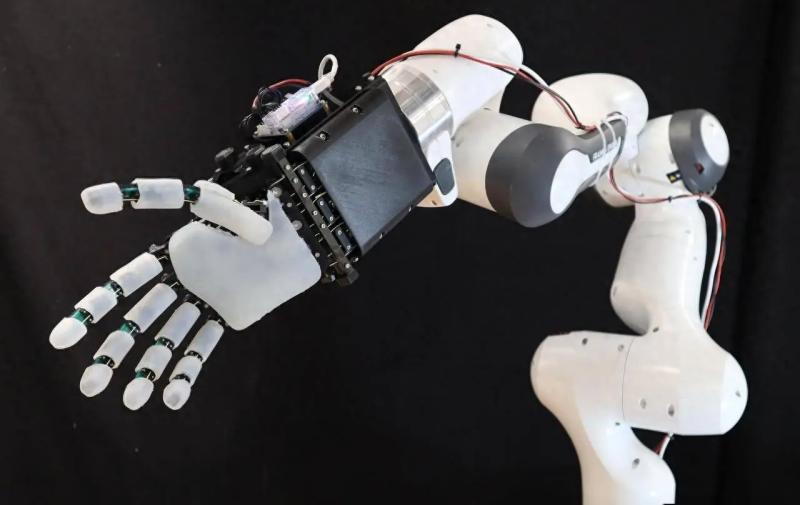
Le PEEK pur a une densité d'environ 1.30–1.32 g/cm³, soit environ un sixième de celle de l'acier (7.85 g/cm³) et environ la moitié de celle des alliages d'aluminium (2.70 g/cm³).
Le PEEK renforcé de fibres de carbone (CF-PEEK) a généralement une densité d'environ 1.44–1.55 g/cm³, selon la teneur en fibres de carbone, et reste nettement plus léger que les métaux conventionnels.
Les composants en CF-PEEK utilisés dans les applications d'articulations robotiques peuvent permettre des réductions de poids d'environ 40–62% par rapport aux solutions en alliage d'aluminium, selon les données publiées par les fabricants.
L'effet devient particulièrement important vers l'extrémité distale d'un bras robotique. Comme l'inertie de rotation est proportionnelle à la masse multipliée par le carré de la distance par rapport à l'axe de rotation, réduire le poids du poignet et de la main dextre peut avoir un impact significatif sur la dynamique globale du robot.
Le PEEK a généralement un coefficient de frottement à sec d'environ 0.2–0.4, selon le matériau de la contre-face et les conditions de fonctionnement. Avec des additifs tels que le PTFE et le graphite, le coefficient de frottement peut être réduit à environ 0.1–0.2, tandis que le taux d'usure peut diminuer d'un à deux ordres de grandeur, selon la nuance spécifique et les conditions d'essai.
Ces caractéristiques sont particulièrement précieuses dans robotique médicale, robotique pour semi-conducteurs et robotique de service domestique, où les exigences en matière de propreté et d'entretien peuvent être strictes.
Cependant, le PEEK présente également des limites. Sa valeur PV maximale est généralement inférieure à celle des paires de glissement métalliques ; par conséquent, les zones exposées à des contraintes de contact extrêmement élevées nécessitent toujours une conception structurelle et une gestion de la charge appropriées.
Le PEEK possède un amortissement viscoélastique supérieur à celui des métaux, ce qui lui permet d'absorber une partie de l'énergie d'impact générée lors de l'engrènement des engrenages et ainsi de réduire les vibrations et le bruit.
Des études publiées et des données expérimentales indiquent que les paires d'engrenages en PEEK peuvent réduire le bruit d'environ 5–15 dB par rapport aux engrenages en acier de spécifications similaires. Les résultats réels dépendent de la géométrie de l'engrenage, du module, de la charge et des conditions de fonctionnement.
Ceci est particulièrement pertinent pour les applications de collaboration homme-robot, où les robots fonctionnent à proximité des personnes et où le bruit et les vibrations peuvent être plus perceptibles.
Une limite doit être clairement reconnue : le PEEK pur n'a qu'une résistance modérée au fluage, et une exposition prolongée à des charges statiques peut entraîner une déformation dimensionnelle.
Le renforcement par fibres de carbone peut réduire considérablement le fluage et améliorer la stabilité dimensionnelle. C'est une raison clé pour laquelle le PEEK renforcé par fibres de carbone est généralement préféré pour les composants de transmission porteurs de charge où la stabilité dimensionnelle à long terme est critique.
Avec une nuance de matériau et une conception structurelle appropriées, les composants peuvent maintenir des performances stables sous des conditions de charge prolongée et de démarrages-arrêts répétés, aidant à maintenir le jeu de la boîte de vitesses dans la tolérance d'assemblage requise et minimisant la dérive de positionnement sur la durée de vie.
Le PEEK offre des propriétés diélectriques stables, est non magnétique et ne blinde pas les champs électromagnétiques. Ces caractéristiques le rendent adapté aux bases d'isolation et aux composants structurels autour des encodeurs, des capteurs de force/couple à six axes et d'autres composants électroniques sensibles au sein des articulations robotiques.
Le PEEK de qualité médicale est également disponible avec des certifications de biocompatibilité et peut résister à une stérilisation répétée à la vapeur à haute température, ce qui le rend adapté à certains composants de robots chirurgicaux et articulations robotiques miniatures.
La résistance interlaminaire du PEEK renforcé par fibres de carbone est influencée par l'orientation des fibres, et sa résistance aux chocs sans entaille peut être inférieure à celle des aciers alliés. Sous des charges à couple élevé et à impact élevé, les modes de défaillance typiques peuvent inclure la fracture à la racine de la dent et la délamination interlaminaire.
Le PEEK pur a une conductivité thermique d'environ 0,25 W/(m·K), soit environ 1/600 de celle des alliages d'aluminium. Le renforcement par fibres de carbone peut améliorer la conductivité thermique, mais l'augmentation reste limitée, généralement autour de 1–5 W/(m·K), selon la teneur et l'orientation des fibres.
La chaleur générée par les moteurs et les boîtes de vitesses est donc difficile à dissiper à travers les composants structurels en polymère. Dans les boîtiers d'articulation fermés, l'accumulation de chaleur peut accélérer le vieillissement du matériau et des composants environnants.
Pour un fonctionnement continu et intensif, un chemin de gestion thermique efficace est essentiel, intégrant potentiellement des cadres métalliques, des coussinets thermiquement conducteurs ou un refroidissement forcé.
Les résines PEEK modifiées à haute performance sont nettement plus coûteuses que les plastiques techniques d'usage général, tandis que les grades renforcés de fibres de carbone sont encore plus onéreux. Les engrenages de précision et les composants à paroi mince présentent également des fenêtres de traitement par moulage par injection relativement étroites et nécessitent un outillage plus exigeant.
Au stade actuel, le coût global des modules d'articulation robotiques en petites séries peut donc être plus élevé que celui de solutions métalliques comparables.
À mesure que les volumes de production augmentent, les coûts pourraient continuer à baisser. Cependant, cela doit être considéré comme une tendance prospective plutôt que comme un fait actuel.
Le PEEK pur possède un coefficient de dilatation thermique linéaire (CLTE) d'environ 47–60 × 10−6/K, soit environ deux fois celui de l'aluminium et environ cinq fois celui de l'acier. Le renforcement par fibres de carbone peut réduire la dilatation thermique, mais la valeur obtenue peut rester supérieure à celle des métaux.
Dans des environnements présentant des variations de température importantes, le jeu d'engrenage et la précharge des roulements peuvent varier à mesure que le matériau se dilate ou se contracte. Les systèmes de transmission de précision nécessitent donc une compensation structurelle appropriée, incluant l'allocation de jeu et un appariement minutieux de matériaux dissemblables.
L'opportunité pour le PEEK n'est pas nécessairement de remplacer les métaux sur toute la ligne, mais de répondre aux applications où les métaux font face à des limites en matière de réduction de poids, fonctionnement silencieux et performance sans entretien.
Dans ses limites d'utilisation, le PEEK peut être un choix de matériau très approprié. Au-delà de ces limites, le métal reste la solution établie pour les applications exigeantes supportant des charges.
Articulations de poignet de robots humanoïdes, sections d'avant-bras, composants de transmission de mains dextres, effecteurs terminaux, articulations d'axe terminal de robots collaboratifs et articulations légères pour robots médicaux, de salle blanche et de service.
Les articulations primaires à usage intensif peuvent combiner un cadre porteur en métal avec des engrenages, des bagues et des composants d'amortissement en PEEK pour équilibrer la résistance mécanique et la réduction de poids.
Articulations primaires de robots industriels lourds, équipements soumis à des charges d'impact fréquentes et élevées, et articulations porteuses majeures dans les robots de membres inférieurs fonctionnant sous un couple élevé.
Les boîtiers en CF-PEEK, les composants liés au flexspline, les retenues et les couronnes d'engrenages auxiliaires peuvent offrir des réductions de poids de plus de 40%, tout en offrant des avantages en matière de réduction des vibrations et du bruit.
Certains fabricants chinois ont introduit des modules d'articulation robotiques légers à haute teneur en PEEK, atteignant des réductions de poids d'environ 62% et passant aux tests sur robot.
Les engrenages et bagues en PEEK modifiés sont entrés en production de volume pour certains petits systèmes robotiques de précision, en particulier là où le faible poids, la faible friction et la stabilité dimensionnelle sont importants.
Le PEEK est utilisé dans boîtiers légers, supports de fin de course, bagues d'isolation, bases d'isolation de capteurs et composants structurels pour doigts robotiques agiles.
Micro-articulations et composants où les propriétés non magnétiques et la résistance à la stérilisation répétée sont importantes.
Applications semi-conductrices et biopharmaceutiques nécessitant une faible génération de particules et un fonctionnement sans lubrification.
Applications nécessitant une résistance à la corrosion et des conditions environnementales exigeantes.
Les formulations de matériaux évoluent vers des systèmes multicomposants combinant fibre de carbone, graphène et charges lubrifiantes pour obtenir un meilleur équilibre entre résistance aux chocs, résistance à la fatigue et conductivité thermique.
Les architectures hybrides combinant inserts métalliques, composants de transmission en PEEK et voies de gestion thermique dédiées émergent comme une approche pratique pour les articulations robotiques légères et robustes.
Les technologies de fabrication telles que le moulage par injection intégré et l'impression 3D à fibres continues devraient améliorer le rendement tout en réduisant les coûts de traitement et d'assemblage.
Des normes d'essai couvrant la performance en fatigue, le cyclage thermique et l'usure des composants d'articulations robotiques à base de PEEK sont progressivement développées. Des méthodes d'essai fiables et normalisées seront une condition préalable importante pour la production à grande échelle.
Pour les articulations porteuses principales, une approche pratique consiste à utiliser du métal pour la structure porteuse principale, tout en intégrant du PEEK pour les composants de transmission, les bagues et les éléments d'amortissement.
Le remplacement complet par du PEEK n'est généralement pas recommandé pour les applications impliquant un couple élevé, des charges d'impact élevées ou un fonctionnement intensif continu.
S'ils sont utilisés directement dans de tels composants, ces limitations peuvent éventuellement se manifester par une usure de la surface des dents et une dérive du jeu, entraînant potentiellement des problèmes de positionnement et de précision sur de longues périodes de fonctionnement.
Les applications de joints robotiques nécessitent plus qu'un simple choix de polymère haute performance. La sélection du matériau doit prendre en compte lespectre de charge, le frottement et l'usure, la température de fonctionnement, la stabilité dimensionnelle, la gestion thermique et la méthode de transformation.
LFT-G propose des composés de PEEK et de PEEK renforcé de fibres de carbone pour des applications d'ingénierie exigeantes. Parlez-nous de votre composant, de vos conditions de fonctionnement et de vos exigences de performance, et notre équipe technique pourra vous aider à évaluer une solution matérielle adaptée.
Parlez à notre équipe techniqueSuivez nous :


-- obtenir des mises à jour avec les derniers sujets
 email
 français
 English
 Deutsch
 русский
 italiano
 español
 português
 العربية
 日本語
 한국의
 中文